Kämpfen Sie mit der Spannungskreuzung? Hier ist der Deal
Die Wahl der falschen Spannungsarchitektur für Ihr Automatisierungssetup kann stillschweigend Ihr Budget sprengen und die Systemeffizienz beeinträchtigen. Bei der Konstruktion einer Maschine stehen wir oft vor einem kritischen Scheideweg: Sollen wir direkt an das Anlagennetz angeschlossen oder mit Nieder-Gleichstrom betrieben werden? Wenn Sie hier die falsche Entscheidung treffen, erhalten Sie entweder riesige, überteuerte Gehäuse oder ein System, das bei hoher Belastung erstickt.
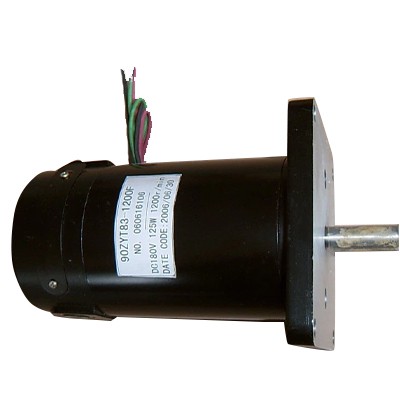
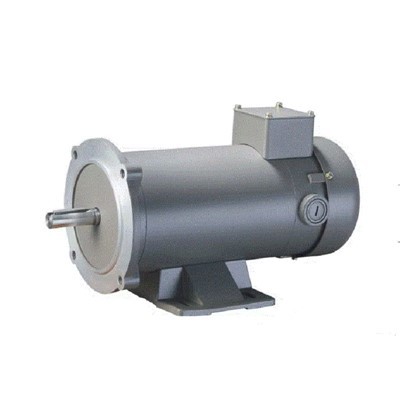
Die Kluft lässt sich auf zwei unterschiedliche Welten zurückführen: a380-V-ServomotorSystem, das für Hochleistungs-Industrienetze entwickelt wurde, im Vergleich zu einem 48-V-Servomotor-Setup, das für kompakte, batteriefreundliche Mobilität entwickelt wurde.
Echte-Weltsorgen: Effizienz und Budget
Wenn wir mit Ingenieuren und Werksleitern sprechen, lässt sich die Besorgnis meist auf einige Kernthemen zurückführen:
- Wärmeverluste: Der Betrieb eines hohen Drehmoments bei falscher Spannung erzeugt übermäßige Wärme und erfordert teure Kühlsysteme.
- Infrastrukturkosten: Die Wahl eines 380-V-Servomotors, wenn Sie ihn nicht benötigen, zwingt Sie zu dicken, stark abgeschirmten Kabeln und einer teuren Sicherheitsisolierung.
- Leistungseinschränkungen: Der Einsatz eines 48-V-Servomotors in einem Hochlastszenario führt zu einer enormen Stromaufnahme, was zu Spannungsabfällen und Leistungseinbußen führt.
Die Grundlinie: 380-V-Wechselstromnetze vs. . 48V-Gleichstrom-Setups
Um den besten Wirkungsgrad pro Watt zu erzielen, müssen Sie verstehen, wo die Grenze zwischen diesen beiden Bewegungssteuerungsarchitekturen für die industrielle Automatisierung verläuft.
| Besonderheit | 380-V-Servomotorsystem | 48-V-Servomotorsystem |
|---|---|---|
| Primäre Stromquelle | 3-Phasen-Wechselstrom-Industrienetz | Niederspannungs-Gleichstrombatterie oder Schaltnetzteil |
| Hauptvorteil | Hohe Nennleistung für große Lasten | Einhaltung der elektrischen Sicherheitsvorschriften und kompakte Stellfläche |
| Verkabelungsanforderungen | Dünnere Leiter über große Entfernungen | Robuster -Draht mit dickem Durchmesser für hohe Ströme |
| Am besten geeignet für | Reparierte Hochleistungs-Industrierobotik und CNC-Werkzeuge | Mobile AGV- und AMR-Stromversorgungsaufbauten |
Um die richtige Balance zu finden, müssen Sie die Verfügbarkeit Ihrer Stromquelle und Ihre physischen Platzbeschränkungen prüfen, bevor Sie sich für eine bestimmte Antriebsintegrationsfläche entscheiden.

380-V-Servomotorsysteme verstehen: leistungsstarke industrielle Arbeitspferde
Wenn Sie eine Fabrikhalle mit hoher Beanspruchung betreiben, ist ein 380-V-Servomotorsystem der Standard für einen Hochleistungsbetrieb. Diese Aufbauten werden mit einem 3-Phasen-Wechselstrom-Servosystem betrieben und sind für die Bewältigung enormer Arbeitslasten ausgelegt, ohne ins Schwitzen zu geraten. Sie liefern das hohe Drehmoment und die Nennleistung, die für schwere Maschinen erforderlich sind.
Kernmerkmale der 3-Phasen-Wechselstromversorgung
Ein 380-V-Servomotor ist auf drei Wechselströme angewiesen, um eine kontinuierliche, ausgewogene Leistung zu liefern. Im Gegensatz zu einphasigen oder Niederspannungs-Gleichstromanlagen eliminiert die 3{5}Phasen-Wechselstromversorgung Drehmomentschwankungen, sorgt für eine extrem gleichmäßige Rotation und bietet die nötige Kraft, die für die Bewegungssteuerung in der industriellen Automatisierung mit hoher Kapazität erforderlich ist.
Massive Leistungsdichte für groß angelegte-Setups
Der Hauptvorteil einer Hochspannungs-Servoantriebsarchitektur ist ihre unglaubliche Leistungsdichte. Durch die Verwendung einer höheren Spannung können diese Motoren ein enormes Drehmoment abgeben und gleichzeitig hohe Drehzahlen aufrechterhalten. Dieses optimierte Drehmoment-Geschwindigkeits-Charakteristikprofil ermöglicht es Ihnen, den Platzbedarf des Motors zu verkleinern und gleichzeitig eine enorme Kilowattleistung zu erzielen.
Warum eine höhere Spannung eine dünnere und leichtere Verkabelung bedeutet
Aus technischer und budgetärer Sicht ist eine höhere Spannung ein enormer Gewinn für Ihre Verkabelungsinfrastruktur. Da der elektrische Strom mit zunehmender Spannung bei gleicher Ausgangsleistung abnimmt, verbraucht ein 380-V-Servomotor deutlich weniger Strom als eine Alternative mit niedriger Spannung.
- Kleinere Kabelquerschnitte-:Dünnere, leichtere und flexiblere Kabel.
- Reduzierte Kupferkosten:Niedrigere Materialkosten im Vorfeld bei langen Kabelstrecken.
- Minimale Leitungsverluste:Drastisch reduzierte Spannungsabfälle in der Fabrikhalle.
- Bessere Wärmeableitung:Weniger Wärmeentwicklung in den Lieferleitungen, wodurch Ihre Infrastruktur geschont wird.
Typische Anwendungen im globalen Markt
Diese Hochspannungssysteme sind das Rückgrat der Schwerindustrie, in der Präzision auf rohe Kraft trifft. Sie finden sie bei der Steuerung der anspruchsvollsten Automatisierungs-Setups:
- CNC-WerkzeugmaschinenspindelSysteme, die eine starre Drehzahlregelung und ein hohes Drehmoment erfordern.
- Hochleistungs-IndustrierobotikSchwere Nutzlasten millimetergenau bewältigen.
- Spritzgießmaschinendie schnelle Spannzyklen mit hoher -Kraft erfordern.
48-V-Servomotorsysteme verstehen: kompakt, sicher und mobil
Wenn Ihr Design Mobilität und Integration auf engstem Raum erfordert, sind Standard-Hochspannungsaufbauten nicht die richtige Lösung. Hier glänzt der 48-V-Servomotor. Diese Systeme, die mit einem Niederspannungs-Gleichstromeingang betrieben werden, überdenken die Möglichkeiten der Bewegungssteuerung in der industriellen Automatisierung in engen, dynamischen Räumen neu.
Kernmerkmale des Niederspannungs-Gleichstromeingangs
Im Gegensatz zu Hochspannungsalternativen ist ein 48-V-Servomotor auf eine stabile Niederspannungs-Gleichstromversorgung angewiesen. Dieser architektonische Unterschied verändert völlig die Art und Weise, wie der Motor mit Energie umgeht, und konzentriert sich eher auf eine hohe Stromeffizienz als auf eine hohe Spannungsbelastung.
Inhärente elektrische Sicherheit und geringere Kosten
Die Sicherheitsvorschriften für Niederspannungsanlagen sind viel weniger streng als die für Hochspannungsanlagen.
- Keine starke Isolation:Sie können die teuren Isolationsbarrieren und speziellen Schutzgehäuse umgehen, die für Hochspannungsnetze erforderlich sind.
- Menschenzentrierte-Zonen:Wartungsteams können diese Systeme sicher umgehen und so das Risiko während der Einrichtung und des Betriebs reduzieren.
Platzbedarf für kompakte Antriebsintegration
Platz ist in der modernen Automatisierung knapp. Das Niederspannungsdesign ermöglicht einen außergewöhnlich geringen Platzbedarf für die Laufwerksintegration.
- Integrierte Motor-Antriebsdesigns:Durch die Kombination von Antrieb und Motor in einem einzigen, einheitlichen Paket entfallen externe Antriebsschränke.
- Reduzierter Verkabelungsaufwand:Weniger Kabel bedeuten weniger Kabelsalat, leichtere Maschinen und weniger Fehlerquellen.
Maximale Batterieeffizienz für AGVs und AMRs
Für die mobile Robotik ist Energieeinsparung alles. Ein 48-V-Niederspannungs-DC-Servomotor bietet eine direkte Übereinstimmung mit dem StandardAGV- und AMR-StromversorgungKonfigurationen.
- Null DC-DC-Verluste:Der Strom fließt direkt vom Akkupack zum Niederspannungs-DC-Servomotor, ohne dass ineffiziente Spannungswandler erforderlich sind.
- Erweiterte Laufzeiten:Durch die Eliminierung von Konvertierungsverlusten bleiben Ihre mobilen Roboter pro Aufladung länger auf dem Boden und maximieren so die Gesamtbetriebskosten-der-Effizienz.

Technischer Kopf-zu-Kopf: 380-V-Servomotor vs. . 48V-Servomotor
Wenn man einen 380-V-Servomotor mit einem 48-V-Servomotor vergleicht, kommt es auf die Wahl zwischen roher Leistung und agiler Effizienz an. Sie arbeiten mit völlig unterschiedlichen Leistungskurven und erfordern unterschiedliche Infrastruktur- und Wärmemanagementstrategien.
Leistungs- und Drehmomentprofile
- 380V-Servosysteme:Gebaut für das Kilowattspektrum. Durch die Hochspannungsarchitektur können diese Motoren ein enormes Drehmoment bei hohen Drehzahlen liefern, ohne übermäßigen Strom zu verbrauchen. Sie behalten eine flache Drehmomentkurve bis tief in hohe -RPM-Bereiche bei und eignen sich daher ideal für die Bewegungssteuerung in der industriellen Automatisierung mit hoher Beanspruchung.
- 48V-Servosysteme:Entwickelt für Niederspannungs-DC-Servomotoranwendungen. Während sie beim Start ein außergewöhnliches Spitzendrehmoment bieten, liegt ihre Nennleistung im Allgemeinen bei etwa 750 W bis 1,5 kW. Die Geschwindigkeitsfähigkeit wird durch die niedrigere DC-Busspannung begrenzt.
Systeminfrastruktur und Verkabelung
- Hochleistungskabel-(380 V):Erfordert dicke, stark isolierte und abgeschirmte Kabel, um Hochspannungsspitzen sicher zu bewältigen und strenge elektrische Sicherheitsvorschriften einzuhalten.
- Flexible Verkabelung (48V):Niederspannung bedeutet dünnere, hochflexible Kabel. Dies reduziert den Platzbedarf für die Antriebsintegration erheblich und ermöglicht eine enge Verlegung in beweglichen Anwendungen wie der Robotik.
Wärmeableitung und Wärmemanagement
- Hoch-Thermische Dynamik:380-V-Systeme erzeugen Wärme hauptsächlich durch Kernverluste während der Hochgeschwindigkeitsrotation. Sie setzen auf robuste Kühlrippen oder Umluftsysteme.
- Hohe-aktuelle thermische Dynamik:48-V-Systeme erzeugen aufgrund der hohen Stromaufnahme Kupferverluste in Höhe von 1^2R$. Eine hervorragende Wärmeableitung in Servomotoren bei niedriger Spannung ist entscheidend, um ein Durchbrennen der Wicklung bei Hochleistungszyklen zu verhindern.
Kurz-Referenz-Aufschlüsselungsmatrix
| Leistungsmetrik | 380-V-Servomotorsystem | 48-V-Servomotorsystem |
|---|---|---|
| Primäre Stromquelle | 3-Phasen-AC-Servosystem | Batteriebetriebene-Bewegungssysteme/Gleichstrombank |
| Typischer Leistungsbereich | 1 kW bis 50 kW+ | 50W bis 1,5kW |
| Drehmoment-Geschwindigkeits-Eigenschaften | Hohes Drehmoment bleibt bei hoher Drehzahl erhalten | Hohes Anfangsdrehmoment; sinkt bei hoher Drehzahl |
| Kabelmanagement | Schwere, starre, abgeschirmte Hochspannungskabel | Dünne Niederspannungskabel mit hoher{0}}Flexibilität |
| Platzbedarf und Gewicht | Größerer Motor und freistehender Antrieb | Kompakter, oft integrierter Motor-Antrieb |
| Kosten-pro-Watt-Effizienz | Hoch in schweren Industriewaagen | Hochleistung bei mobilen Waagen mit geringem Stromverbrauch |
Wählen Sie zwischen einem 380-V-Servomotor und einem 48-V-Servomotor
Die Auswahl der richtigen Spannungsarchitektur hängt von Ihrer Betriebsumgebung, Ihren Sicherheitszielen und Ihrem Budget ab. Wir betrachten vier entscheidende Entscheidungsfaktoren, um festzustellen, ob ein 380-V-Servomotor oder ein 48-V-Servomotor für Ihre Anwendung geeignet ist.
Verfügbarkeit der Stromquelle
- Festes Werksraster:Wenn Ihre Anlage mit standardmäßigem 3-Phasen-Wechselstrom betrieben wird, lässt sich ein 380-V-Servomotor direkt in Ihre bestehende Infrastruktur integrieren, ohne dass massive Abwärtstransformatoren erforderlich sind.
- Batteriebetriebene-Mobilität:Für mobile Plattformen a48V-ServomotorLässt sich direkt an DC-Batteriebänke anschließen und eliminiert so die DC-AC-Umwandlungsverluste, die die mobile Laufzeit belasten.
Platz- und Gewichtsbeschränkungen
- Hohe Leistungsdichte, große Stellfläche:380-V-Systeme bewältigen enorme Arbeitslasten, erfordern jedoch separate, sperrige Schaltschränke zur Unterbringung des Hochspannungs-Servoantriebs.
- Kompakte Integration:48-V-Setups eignen sich hervorragend für beengte Platzverhältnisse. Die niedrigere Spannung ermöglicht einen minimalen Platzbedarf für die Antriebsintegration, da Motor und Antrieb häufig in einer einzigen, leichten Einheit zusammengefasst werden.
Compliance- und Sicherheitsvorschriften
- Isolierte Industriezellen:Für 380-V-Systeme gelten strenge Vorschriften zur Einhaltung von Hochspannungen, die eine Schutzabschirmung, spezielle Leitungen und isolierte Käfige erfordern, um die Sicherheit der Bediener zu gewährleisten.
- Menschenzentrierte-Zonen:48-V-Systeme fallen unter die Grenzwerte für sichere Gleichstrom-Niederspannung{1}. Dies vereinfacht die Vorschriften zur elektrischen Sicherheit und macht sie ideal für kollaborative Arbeitsbereiche, in denen Menschen eng mit Maschinen interagieren.
Entscheidungsmatrix: 380 V vs. . 48V
| Entscheidungsfaktor | 380-V-Servomotorsystem | 48-V-Servomotorsystem |
|---|---|---|
| Primäre Stromquelle | 3-Phasen-Wechselstrom-Werksnetz | Batteriebank/Gleichstromversorgung mit niedriger-Spannung |
| Installations-Footprint | Groß (erfordert speziellen Schaltschrank) | Ultra-kompakt (unterstützt integrierte Laufwerksdesigns) |
| Sicherheitsanforderungen | Hohe Isolierung, starre Leitungen, strikte HV-Konformität | Inhärente Niederspannungssicherheit, flexible Routenführung |
| Am besten-geeignete Anwendung | Hochleistungs-Industrierobotik, CNC-Werkzeugmaschinen | AGV- und AMR-Stromversorgung, kollaborative Arme |
| Kosten-Pro-Watt-Effizienz | Hoch im Kilowattspektrum | Besonders geeignet für mobile Anwendungen mit geringem Stromverbrauch |

FAQs zu 380-V-Servomotoren und 48-V-Servomotorsystemen
Kann ich einen 48-V-Servomotor an einer 380-V-Werksleitung betreiben?
Ja, aber Sie können es nicht direkt anschließen. Ein 48-V-Servomotor benötigt eine Niederspannungs-Gleichstromversorgung, wohingegen eine 380-V-Werksleitung einen dreiphasigen Wechselstrom mit hoher Spannung liefert. Um diese Lücke zu schließen, müssen Sie ein spezielles Schaltnetzteil (SMPS) oder einen Abwärtstransformator gepaart mit einem Gleichrichter installieren. Dieser Aufbau wandelt die 380-V-Servomotor-Netzspannung in die geregelte 48-V-Gleichspannung um, die für den Niederspannungsantrieb erforderlich ist.
Welche Spannung bewältigt Busspannungsschwankungen besser?
Das 380-V-Servomotorsystem bewältigt Schwankungen der Busspannung bei der Bewegungssteuerung großer Industrieautomatisierungen von Natur aus besser.
- 380-V-Systeme: Betrieb mit einem viel größeren Spannungsspielraum. Ein Abfall von 10 V auf 20 V an einem Hochspannungsbus hat kaum Auswirkungen auf die Drehmoment-Geschwindigkeits-Charakteristik.
- 48-V-Systeme: Haben eine sehr enge Spannungsobergrenze. Da bei batteriebetriebenen Bewegungssystemen beim Entladen Spannungsabfälle auftreten, kann selbst eine kleine Schwankung von 4 V bis 5 V die Höchstgeschwindigkeit und die Nennleistung eines Gleichstrom-Servomotors mit niedriger Spannung drastisch reduzieren.
Wie groß sind die Unterschiede in der Wärmeableitung bei hoher Belastung?
Der Hauptunterschied besteht im Verhältnis zwischen Strom und Spannung. Die Bewältigung der Wärmeableitung in Servomotoren erfordert je nach Architektur unterschiedliche Strategien:
| Besonderheit | 380-V-Servosystem | 48V-Servosystem |
|---|---|---|
| Primäre Wärmequelle | Schaltverluste im Hochspannungs-Servoantrieb. | $I^2R$ Kupferverluste (Wärme durch hohen Strom) in den Motorwicklungen. |
| Aktuelle Auslosung | Niedriger Strom, hohe Spannung. | Hoher Strom, niedrige Spannung. |
| Wärmeprofil | Läuft bei starker Beanspruchung kühler auf Motorebene; über längere Zeiträume leichter zu handhaben. | Erzeugt bei hoher Belastung schnell erhebliche Wärme und erfordert eine optimierte Kühlung oder eine größere KühlungAntriebsintegrations-Footprintum eine Überhitzung zu verhindern. |